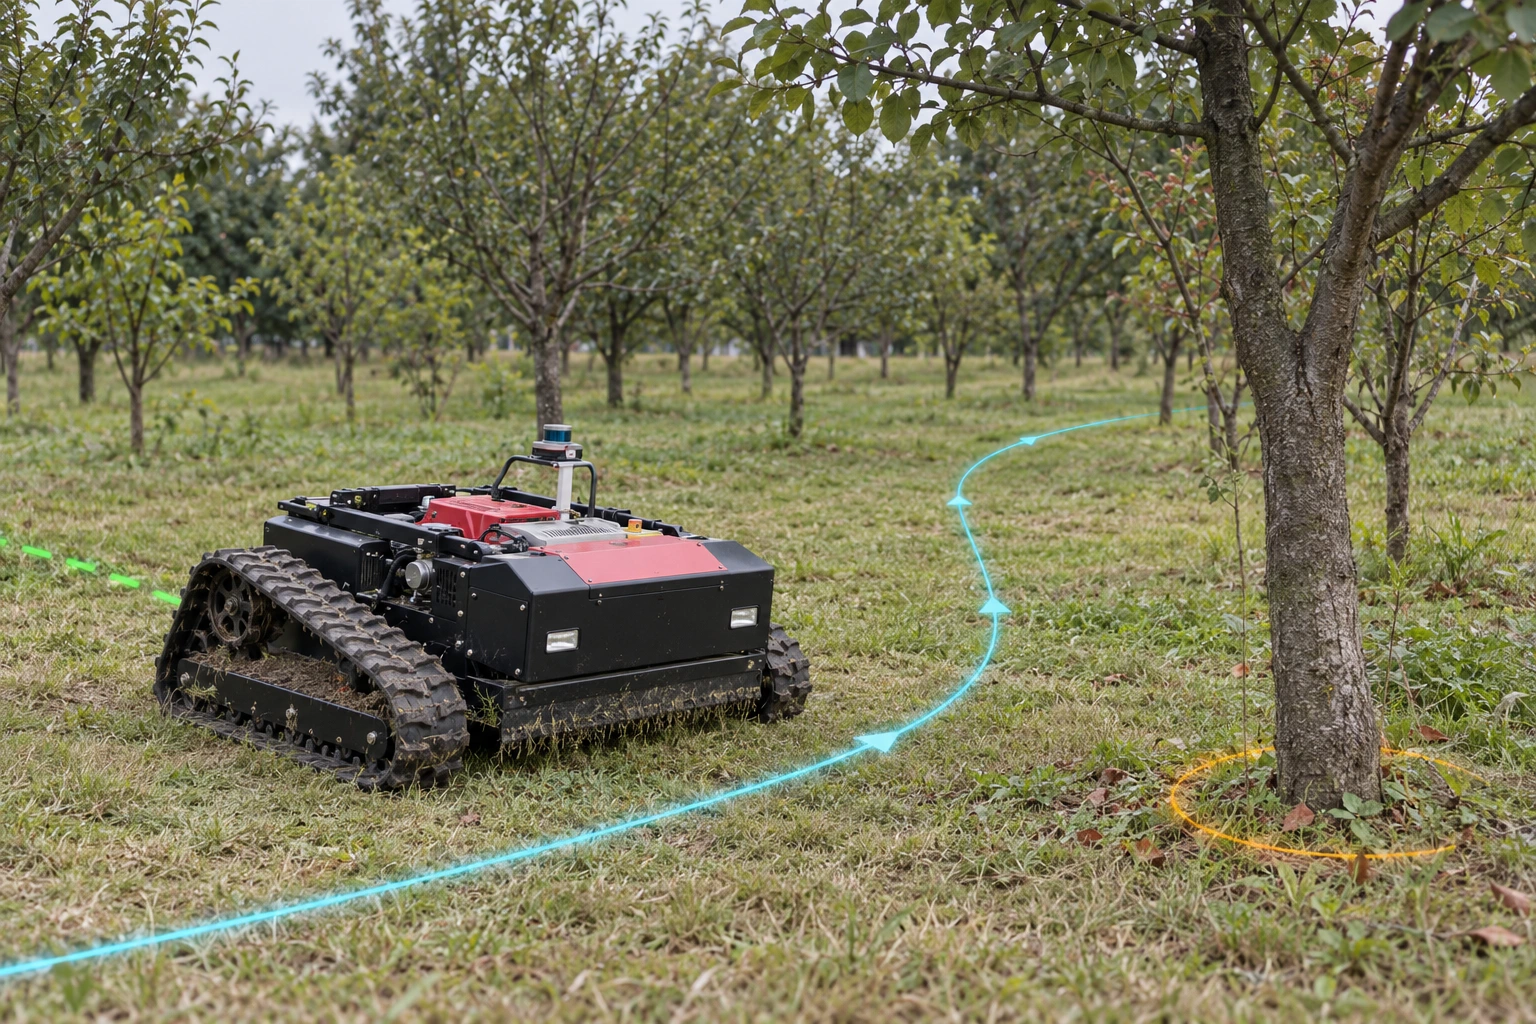
融合机载激光点云与 IMU 数据,面向果园树行开展环境感知、路径记录与复现,支持手机遥控。
检测目标:作业路径、机器人位姿、环境点云及树干等近场障碍物。
为履行客户保密约定,相关案例与场景均作脱敏处理,不展示客户名称、项目地点、真实现场影像及客户系统截图。图片、视频和系统界面均为示意,仅用于展示技术能力与应用方向,不代表实际客户现场、系统实测结果或项目交付证明;图中地图、设备编号及界面数值为示例。技术指标按注明的来源、统计口径和适用条件展示,具体功能与验收要求以现场验证及项目约定为准。
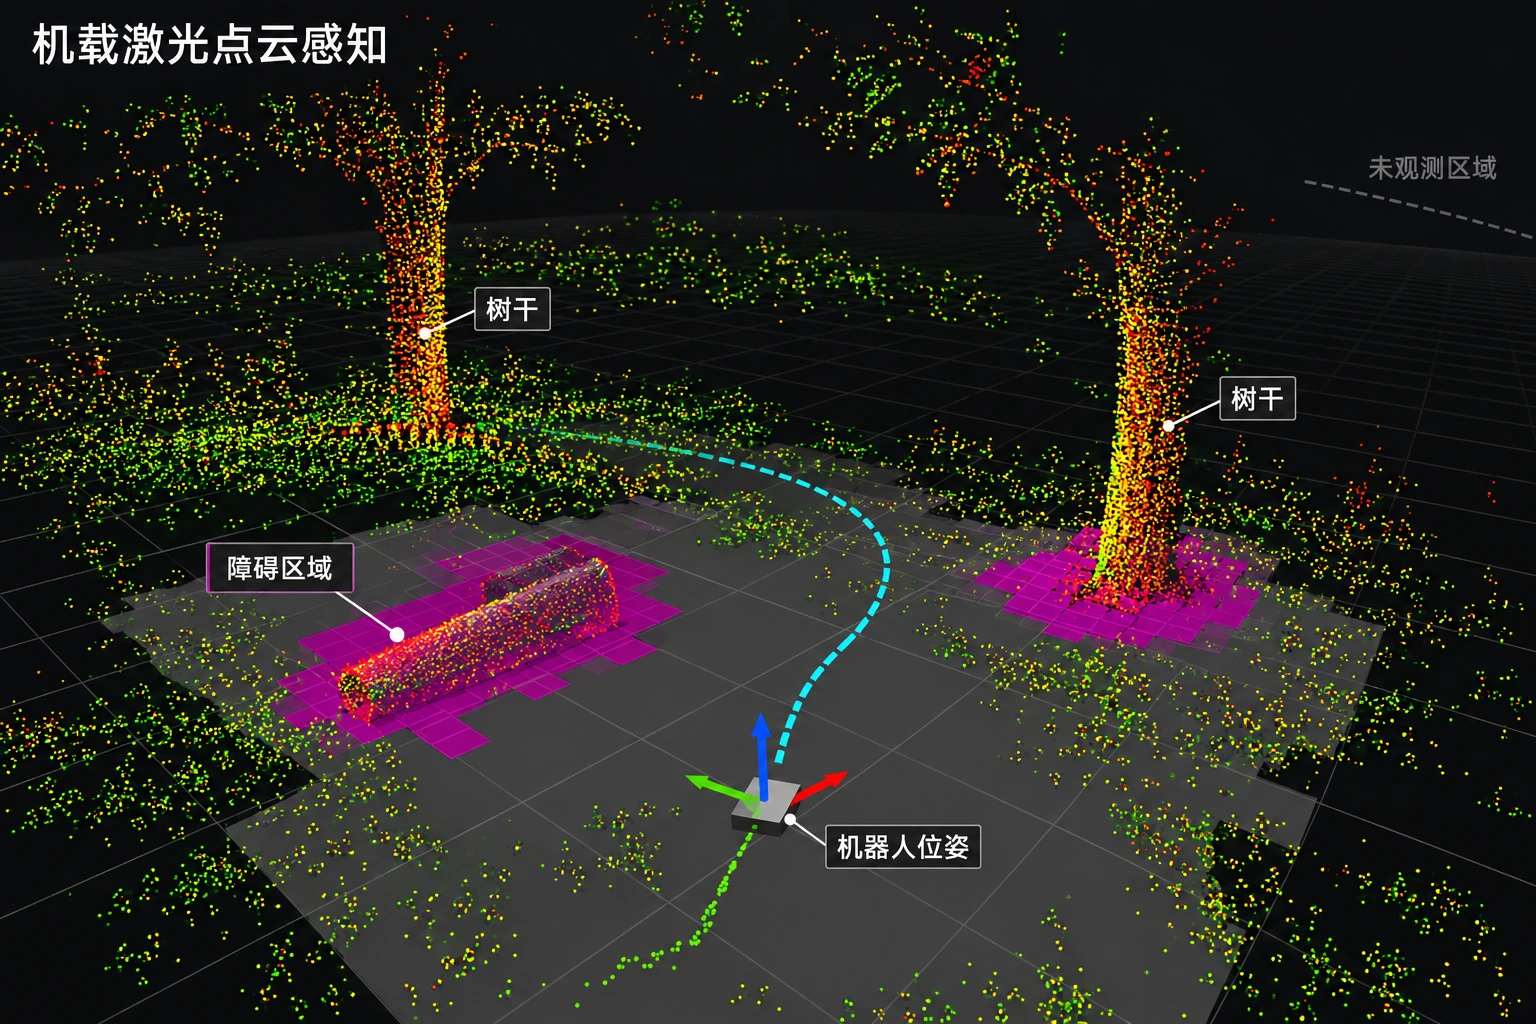
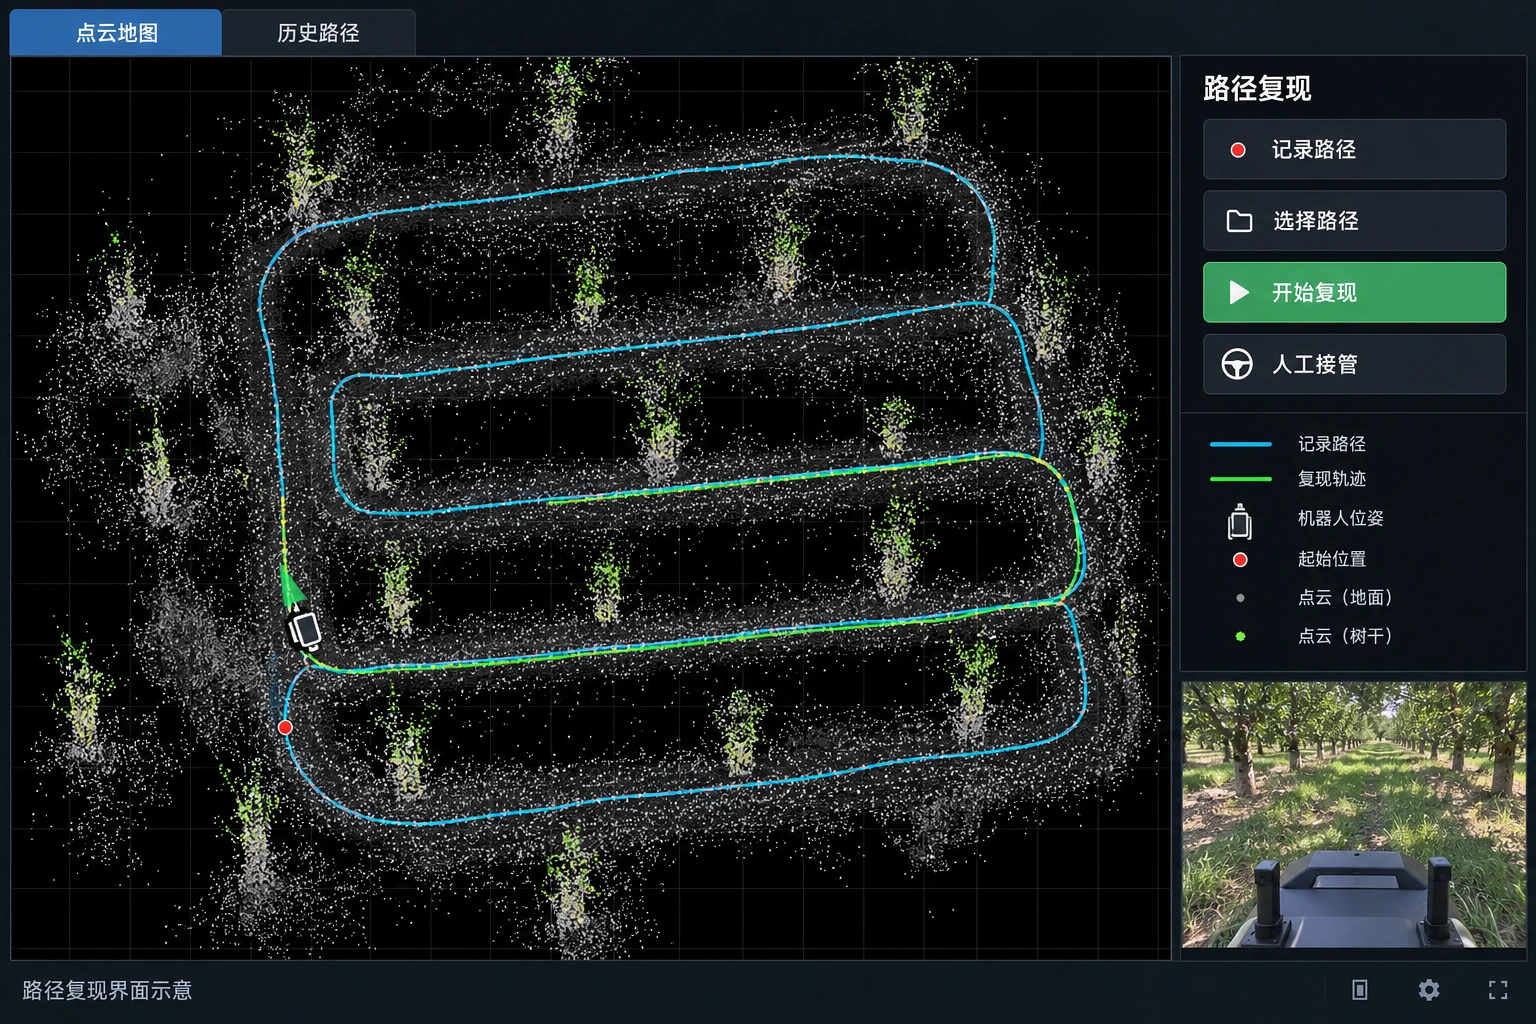
本场景采用割草机机载激光雷达与 IMU 完成定位和路径复现,无需无人机配合。作业图参考果园实景,点云与轨迹界面用于说明机载感知。图中地图及轨迹均为示意,具体地形适应、障碍检测与人工接管条件需现场验证。
保留各项指标与统计口径,按实际工况、样本和验收要求分别核验。
路径误差的统计方式、地形、坡度、植被遮挡和障碍检测指标须现场确认;导航能力不等于割草作业安全保证。 图片及界面数值为示例,不作为实测结果。
| 指标 | 数值 | 适用口径 |
|---|---|---|
| 路径误差 | <10 cm | 测试地形、统计方法及基准需确认 |
| 障碍检测原文指标 | <5 cm | 原文未明确定义,不直接解释为障碍尺寸或测距误差 |
| 能源配置 | 2 度电池 + 发动机割草 | 配置;不是纯电续航时长 |
果园行距、地面起伏、草地状态、树干与障碍物分布、通行空间、运动接口及测试区域。
先在受控区域核对感知结果与人工接管方式,再讨论路径与作业覆盖。
按现场勘查、样本评估、试运行与验收推进,明确复核及系统对接责任。
功能版本、设备配置、接口、交付范围及验收方式以现场验证和项目约定为准。